Multi-node
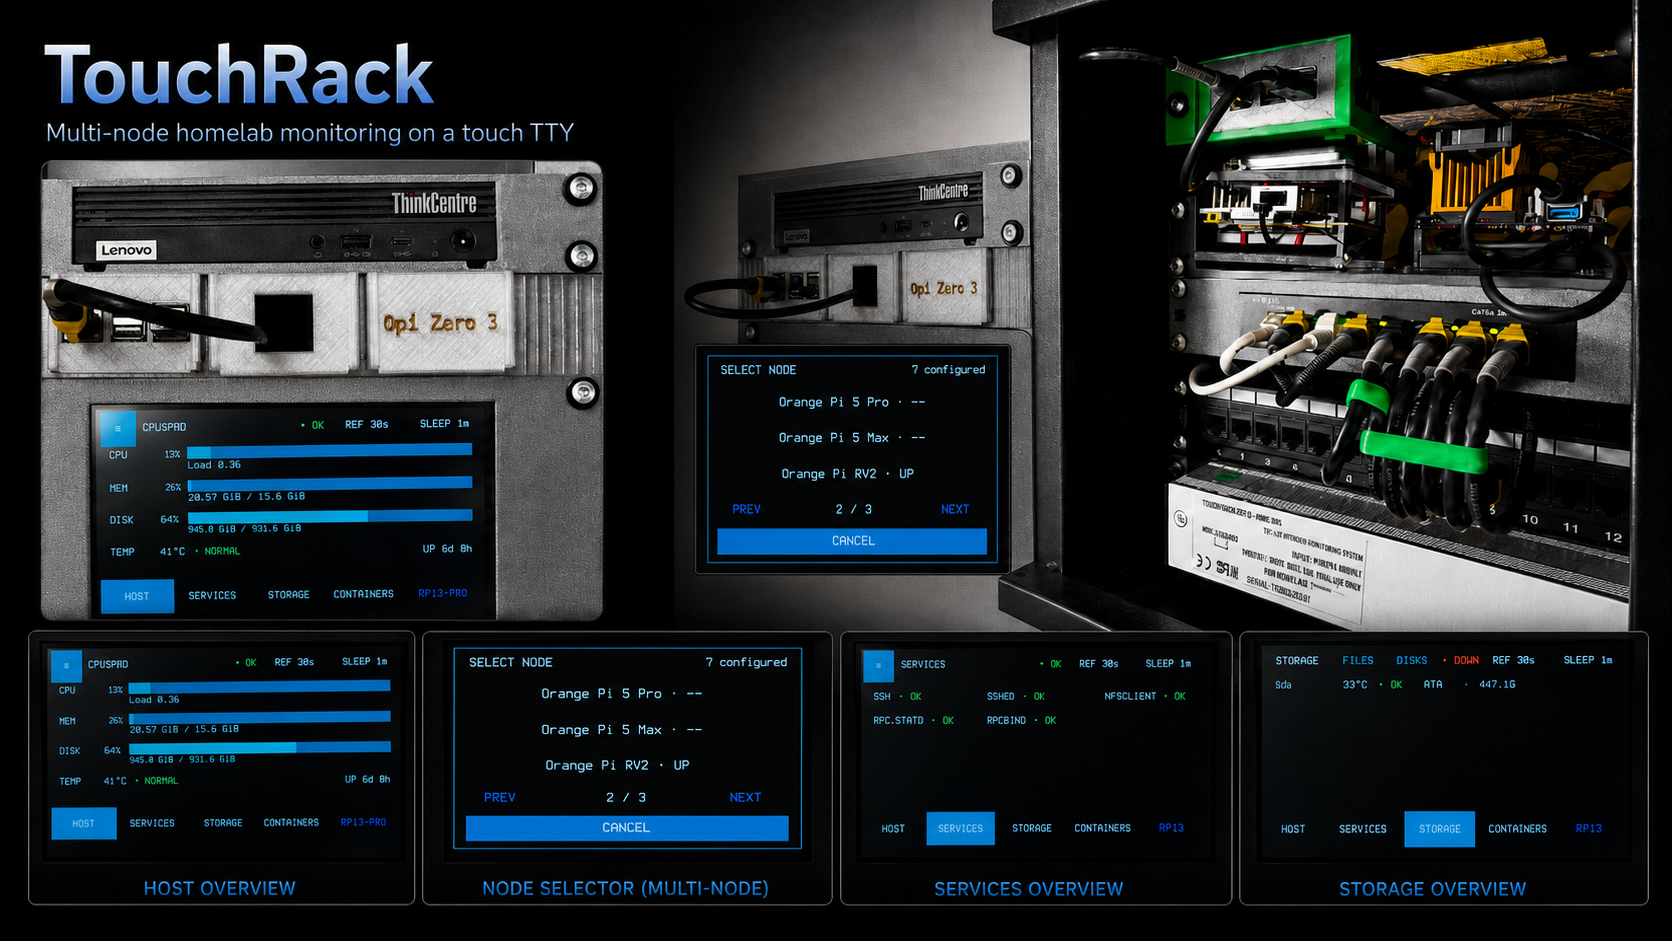
Un mismo panel permite seleccionar y supervisar el host local y nodos Linux remotos. Los nodos remotos no necesitan ejecutar un agente TouchRack y se consultan mediante un transporte SSH restringido.
Proyecto
Consola táctil multi-nodo para homelab diseñada específicamente para pantallas físicas conectadas a una TTY de Linux, sin necesidad de X11, Wayland, navegador ni entorno de escritorio.
TouchRack convierte una pequeña pantalla táctil conectada directamente a un sistema Linux en una consola de monitorización dedicada. La interfaz está diseñada alrededor de las restricciones de una consola física y permite supervisar tanto el host local como múltiples nodos Linux remotos desde un único punto de acceso táctil.
Un mismo panel permite seleccionar y supervisar el host local y nodos Linux remotos. Los nodos remotos no necesitan ejecutar un agente TouchRack y se consultan mediante un transporte SSH restringido.
CPU, memoria, almacenamiento, temperatura, salud de discos y contenedores se presentan mediante vistas adaptadas al espacio disponible en la consola física.
Los servicios importantes se definen de forma explícita y se normalizan en estados comunes independientemente de si proceden de CRUX, systemd, contenedores, HTTP o TCP.
La entrada táctil se lee directamente desde evdev. El control de suspensión de pantalla incluye una protección de despertar para que el primer toque reactive el panel sin ejecutar accidentalmente la acción situada bajo el dedo.
TouchRack separa la presentación de la obtención de datos para que la interfaz no necesite conocer cómo se monitoriza cada recurso.
La interfaz está construida con Textual y dispone de un layout compacto específico para terminales pequeños como la consola física de referencia de 64×18 celdas.
Cada nodo se representa mediante una identidad, runtime y transporte comunes sobre los que trabajan las distintas capacidades de monitorización.
Host, almacenamiento, SMART, contenedores y servicios utilizan providers independientes que transforman distintas fuentes de información en modelos consumibles por la interfaz.
El mismo modelo permite consultar el sistema local o ejecutar comandos de lectura definidos sobre nodos remotos mediante OpenSSH.
Los fallos de transporte conservan la última información válida como STALE y un circuit breaker compartido evita conexiones SSH redundantes mientras un nodo permanece inaccesible.
TouchRack está diseñado como superficie de observación. Los fallos de monitorización degradan el estado mostrado en lugar de convertir la consola en una interfaz de administración con privilegios generales.
El despliegue de referencia ejecuta TouchRack como servicio systemd sobre una TTY dedicada mediante openvt. El runtime se instala de forma independiente en /opt/touchrack y mantiene su configuración bajo /etc/touchrack.